

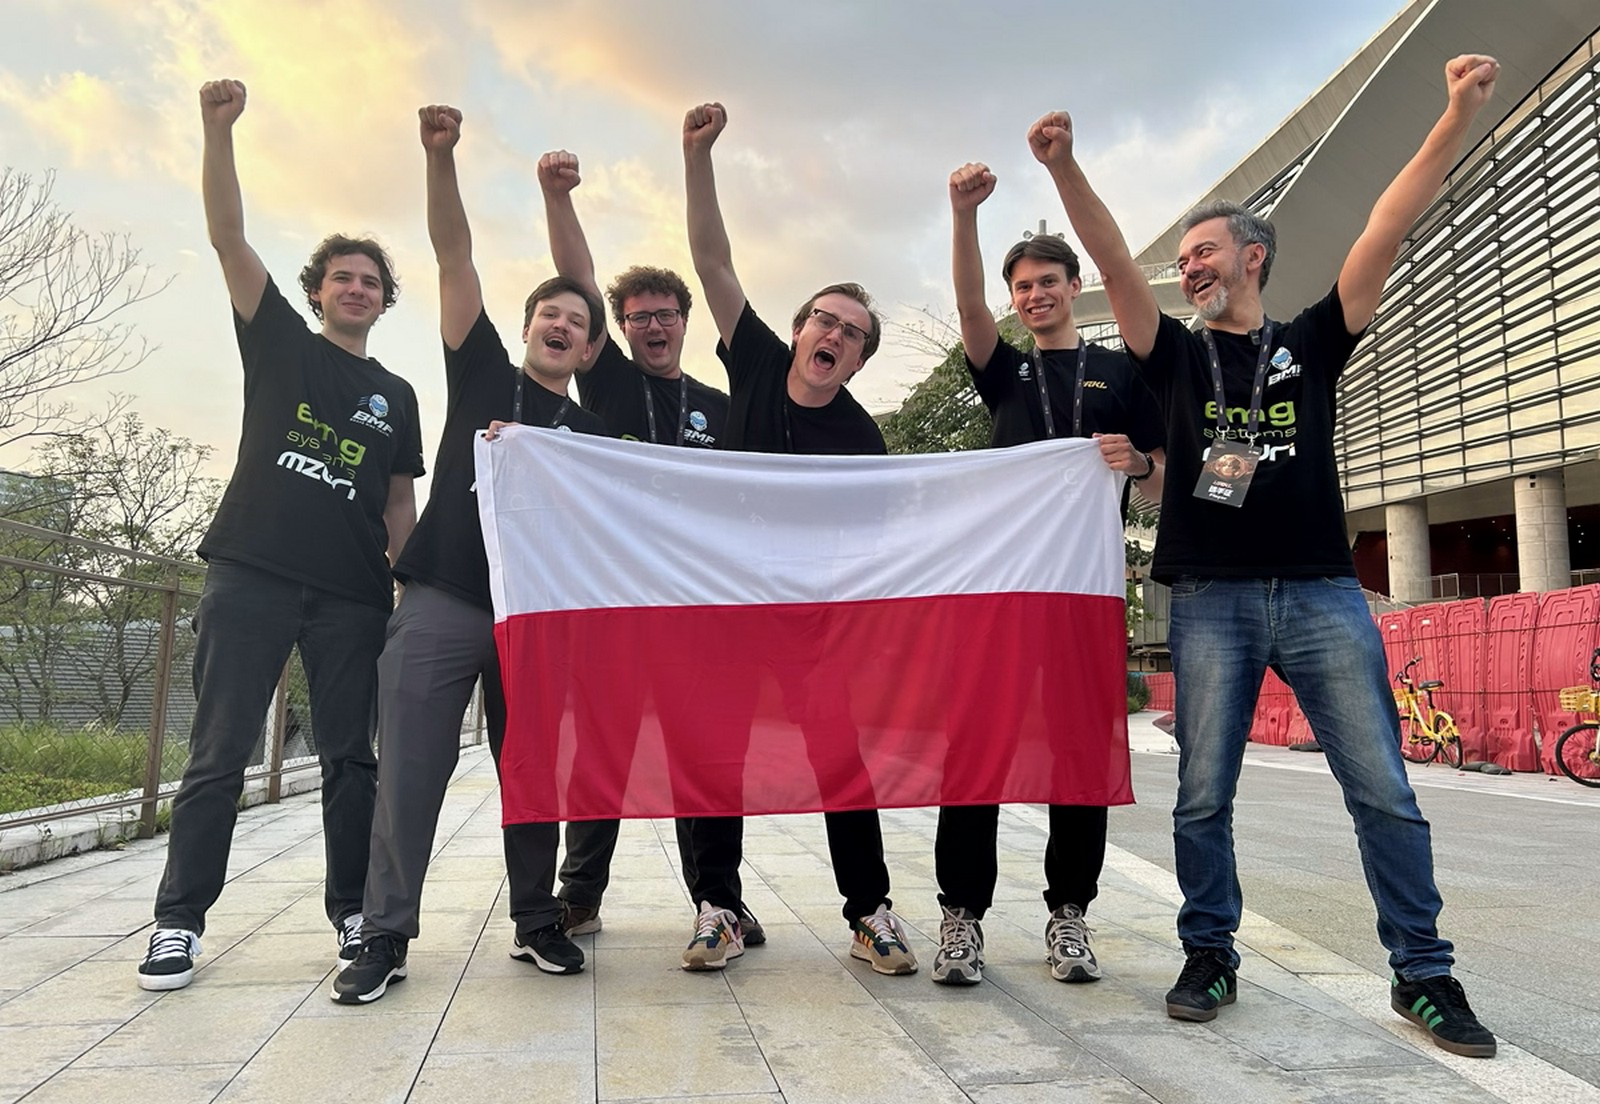
Polski zespół Brave Mind Fighters wygrał grupę C eliminacji międzynarodowego turnieju robotów humanoidalnych EngineAI URKL w Shenzhen i awansował do najlepszej szesnastki zawodów. Wynik jest jednak ciekawy nie tylko z powodu miejsca w klasyfikacji. Jednym z największych wyzwań polskich inżynierów było przeprowadzenie procesu sim-to-real, czyli sprawienie, aby zachowania wytrenowane w komputerowej symulacji zaczęły działać na rzeczywistym humanoidzie. To właśnie na granicy pomiędzy oprogramowaniem a fizycznym światem ujawniają się jedne z najtrudniejszych problemów współczesnej robotyki.
Brave Mind Fighters jest interdyscyplinarnym zespołem skupiającym inżynierów, badaczy i twórców technologii AI. W Shenzhen Polacy zajęli pierwsze miejsce w swojej grupie i znaleźli się w TOP16 turnieju. Według zespołu byli jedyną drużyną z Unii Europejskiej rywalizującą na tym etapie.
Turniej Ultimate Robot Knock-out Legend, organizowany przez chińskie EngineAI, wykorzystuje humanoida T800 jako wspólną platformę sprzętową. Oficjalny regulamin zakłada wieloetapową rywalizację, w której zespoły pracują nad m.in. kontrolą ruchu, równowagą, percepcją i podejmowaniem decyzji przez robota. Drużyny, które znajdą się w najlepszej szesnastce, otrzymują na własność egzemplarz T800.
Robot jest chiński. Polacy odpowiadają za to, czego potrafi się nauczyć
W przypadku Brave Mind Fighters warto precyzyjnie rozdzielić konstrukcję robota od pracy wykonywanej przez polski zespół. T800 jest humanoidem wyprodukowanym przez EngineAI. Zadaniem uczestników nie jest więc skonstruowanie całkowicie nowej maszyny od podstaw, lecz rozwijanie sposobu, w jaki wspólna platforma sprzętowa wykonuje określone zadania.
Polacy pracowali nad przygotowaniem i treningiem umiejętności humanoida, a następnie przenoszeniem wyuczonych zachowań na fizyczną maszynę. Wynik zależał od tego, czy rozwiązania przygotowane w środowisku wirtualnym będą działały również po wdrożeniu na prawdziwym robocie.
To zmienia charakter rywalizacji. Jeśli wiele zespołów otrzymuje podobną platformę sprzętową, część przewagi powstaje nie w samej mechanice, lecz w algorytmach sterowania, sposobie treningu, jakości symulacji i umiejętności dostrojenia systemu do zachowania rzeczywistej maszyny.
Sim-to-real, czyli kiedy symulacja zderza się z fizyką
Trenowanie robota w symulacji ma ogromne zalety. Maszyna może wykonywać dużą liczbę prób bez zużywania fizycznego sprzętu, ryzyka uszkodzenia urządzenia i konieczności ciągłej obecności operatora. Wirtualne środowisko można również uruchamiać równolegle w wielu instancjach, dzięki czemu proces uczenia może być znacznie szybszy.
Problem pojawia się wtedy, gdy algorytm trzeba przenieść do świata fizycznego.
Symulator jest tylko modelem rzeczywistości. Może bardzo dobrze odwzorowywać grawitację, tarcie, masę czy dynamikę przegubów, ale nigdy nie będzie idealną kopią konkretnego egzemplarza robota i otoczenia, w którym ten robot się porusza.
W realnym świecie pojawiają się niewielkie różnice w pracy silników, opóźnienia, niedokładności czujników, zmiany przyczepności podłoża czy odchylenia wynikające z samej konstrukcji mechanicznej. Zachowanie, które w symulatorze działało niemal idealnie, po przeniesieniu na fizycznego humanoida może wymagać kolejnych poprawek.
Właśnie ten problem określa się jako sim-to-real.
Dopiero fizyczny T800 pokazał, co naprawdę działa
Przygotowania Brave Mind Fighters obejmowały tygodnie pracy, dwutygodniowe zgrupowanie w Chinach oraz tydzień bezpośrednich testów na fizycznym humanoidzie.
- Najważniejszym sprawdzianem było dla nas przeniesienie wytrenowanych umiejętności na rzeczywistego humanoida. Dopiero testy na fizycznym robocie pokazywały, które rozwiązania działają zgodnie z założeniami, a które wymagają dalszych poprawek – wyjaśnia Piotr Gerke, lider techniczny projektu.
Ten tydzień miał więc zupełnie inne znaczenie niż kolejne godziny treningu w symulatorze. Polacy mogli zobaczyć, jak ich rozwiązania zachowują się na rzeczywistym urządzeniu i dostosowywać je do różnic pomiędzy modelem a fizycznym T800.
To jeden z powodów, dla których dostęp do prawdziwego sprzętu ma w robotyce tak dużą wartość.
Wstawanie z podłogi może być trudniejsze, niż wygląda
Konkurencje przygotowane przez organizatorów wyglądały z pozoru dość prosto. Robot miał m.in. jak najszybciej wstać z pozycji leżącej na plecach i brzuchu, pokonać trasę z progami, wykonać określone ciosy i kopnięcia oraz zaprezentować ruchy związane z celebracją i zachowaniem na ringu.
Dla humanoida są to jednak zadania wymagające kontroli praktycznie całego ciała.
Wstawanie wymaga zsynchronizowania wielu przegubów, zachowania odpowiedniego środka ciężkości i reagowania na położenie robota. Pokonywanie przeszkód sprawdza równowagę oraz zdolność zachowania stabilności mimo zmian podłoża. Kopnięcie oznacza natomiast chwilowe przeniesienie znacznej części ciężaru na jedną nogę bez utraty równowagi.
Najmocniejszą konkurencją Brave Mind Fighters okazał się tor przeszkód pokonywany na czas.
Physical AI jest trudniejsze niż inteligencja zamknięta na ekranie
Generatywna AI przyzwyczaiła użytkowników do systemów działających w świecie cyfrowym. Model otrzymuje tekst, obraz lub inne dane i generuje odpowiedź. Jeżeli się pomyli, konsekwencją może być błędny tekst albo niepoprawnie wykonane zadanie w aplikacji.
Robot działający w fizycznym świecie ma zupełnie inne ograniczenia. Jego decyzje prowadzą do rzeczywistego ruchu maszyny, która posiada masę, bezwładność i ograniczenia mechaniczne.
Dlatego rozwój tzw. Physical AI wymaga połączenia modeli uczenia z robotyką, systemami sterowania, sensorami i fizyką. Inteligencja nie wystarczy. System musi jeszcze zamienić decyzję w ruch i utrzymać kontrolę nad maszyną.
Turnieje takie jak URKL można traktować jako bardzo widowiskowy sposób testowania właśnie tego problemu. Walka robotów przyciąga uwagę, ale stojące za nią technologie mają znacznie szersze zastosowanie.
Te same klasy problemów pojawiają się przy robotach pracujących w magazynach, fabrykach czy innych środowiskach projektowanych z myślą o człowieku.
Wspólna platforma pokazuje znaczenie oprogramowania
Oficjalne zasady URKL określają T800 jako standardową platformę zawodów. Rywalizacja ma sprawdzać m.in. sterowanie ruchem, równowagę, percepcję i inne możliwości humanoidów.
Z punktu widzenia rozwoju technologii jest to ciekawy model. Jeżeli platforma sprzętowa jest ustandaryzowana, łatwiej porównywać rozwiązania przygotowane przez poszczególne zespoły.
Przypomina to częściowo sytuację znaną z innych obszarów technologii, gdzie identyczny sprzęt może osiągać zupełnie inne możliwości w zależności od oprogramowania.
Humanoidalny robot przestaje być wtedy wyłącznie zestawem silników, sensorów i przegubów. Coraz większa część jego wartości może znajdować się w sposobie trenowania, zbieranych danych, modelach sterowania i narzędziach pozwalających szybko rozwijać kolejne zachowania.
TOP16 oznacza również dostęp do własnego T800
Awans ma dla polskiego zespołu także praktyczny wymiar. Zgodnie z zasadami turnieju wszystkie zespoły z TOP16 otrzymują na własność robota T800.
Dla Brave Mind Fighters oznacza to możliwość kontynuowania pracy na fizycznej maszynie bez ograniczania się wyłącznie do krótkich sesji testowych podczas pobytu w Chinach.
- Nagroda w postaci robota T800 otwiera nam możliwość dalszego rozwijania narzędzi i sprawdzania kolejnych umiejętności na fizycznej maszynie – mówi Arkadiusz Cybulski, menedżer Brave Mind Fighters.
W robotyce to szczególnie ważne. Symulacja pozwala bardzo szybko eksperymentować, ale dopiero dostęp do sprzętu umożliwia systematyczne sprawdzanie, jak kolejne zmiany zachowują się poza środowiskiem wirtualnym.
Turniej jest testem technologii, nie tylko widowiskiem
Walki humanoidów łatwo sprowadzić do technologicznej ciekawostki. Z punktu widzenia rozwoju branży ciekawsze jest jednak to, co dzieje się przed wejściem robota na ring.
Zespół musi przygotować środowisko symulacyjne, wytrenować odpowiednie zachowania, przenieść je na urządzenie, obserwować błędy, ponownie dostosować model i zrobić to wystarczająco szybko, aby przygotować maszynę do kolejnego zadania.
W takim procesie zawody stają się laboratorium. Presja czasu i wspólne zasady zmuszają zespoły do sprawdzania swoich rozwiązań w porównywalnych warunkach.
EngineAI opisuje URKL jako platformę mającą wspierać rozwój technologii humanoidalnych poprzez konkurencję i współpracę międzynarodowych zespołów. W oficjalnych zasadach wymienia wśród kluczowych obszarów m.in. kontrolę ruchu, równowagę, percepcję i podejmowanie decyzji.
Kolejny etap ma być trudniejszy
Dotychczasowy etap koncentrował się na sprawdzeniu określonych umiejętności robotów. Kolejna część rywalizacji ma obejmować bezpośrednie pojedynki humanoidów. Brave Mind Fighters przygotowuje się do listopadowej części zawodów.
Będzie to inny rodzaj wyzwania. Robot nie będzie reagował wyłącznie na zaplanowaną trasę czy pojedynczy wzorzec ruchu. Na ringu pojawi się druga maszyna, której zachowanie nie jest w pełni przewidywalne.
Dla systemów sterowania oznacza to konieczność poradzenia sobie z bardziej dynamicznym środowiskiem i większą liczbą zmiennych.
Polski zespół deklaruje jednocześnie, że poszukuje partnerów, którzy pomogą sfinansować przygotowania i kolejny wyjazd do Chin.
Najciekawsza rywalizacja odbywa się między symulacją a rzeczywistością
Pierwsze miejsce Brave Mind Fighters w grupie C jest mierzalnym sukcesem sportowym. Z technologicznego punktu widzenia ciekawsze jest jednak to, co trzeba było zrobić, aby w ogóle do tego wyniku dojść.
Humanoid może wykonać w symulatorze tysiące poprawnych powtórzeń. Ostateczny test zaczyna się dopiero wtedy, kiedy algorytm przejmuje kontrolę nad kilkudziesięciokilogramową fizyczną maszyną i musi poradzić sobie z rzeczywistym światem.
Właśnie dlatego sim-to-real jest jednym z kluczowych problemów rozwijającej się robotyki humanoidalnej.
AI może nauczyć się ruchu w komputerze. Prawdziwą wartość zyskuje dopiero wtedy, gdy robot potrafi go powtórzyć poza symulacją.